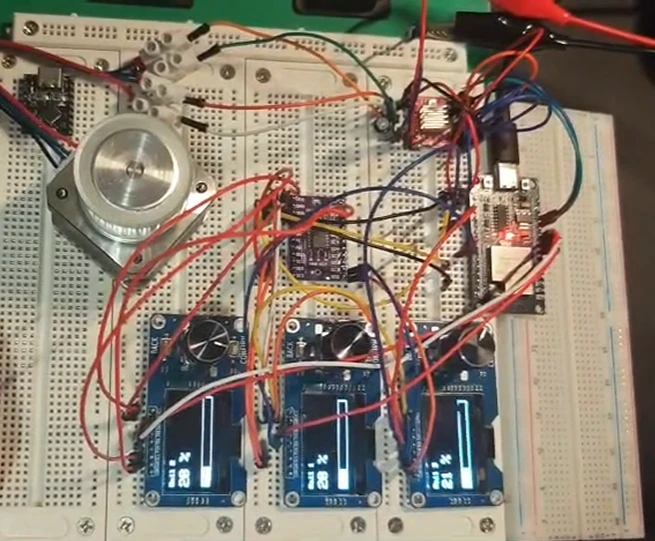
Wat ik heb gebouwd
De HSV-tests promoveren naar motion control. De drie HSV-kanalen werden drie generieke besturingskanalen: Rail 1, Rail 2 en Rail 3, elk 0-100, elk nog steeds bediend door zijn eigen encoder en webslider. Wat veranderde is wat er aan het einde hangt. Rail 1 mapt nu op een stappenmotor via een A4988-driver op een 24V-voeding, en het geheel blijft non-blocking: de OLED’s en de webpagina blijven werken terwijl de motor draait.
De ESP32-naar-A4988-bedrading: GPIO 12 ── DIRECTION, GPIO 13 ── STEP, 3.3V ── SLEEP en RESET, GND ── MS1, MS2, MS3 en ENABLE.
Alleen Rail 1 hangt op dit moment aan een motor. Rail 2 en 3 blijven vrij voor toekomstige assen.
Hardware
| Component | Aantal | Doel |
|---|---|---|
| ESP32 | 1 | Hoofdcontroller |
| A4988-stappenmotordriver | 1 | Stappenmotordriver |
| 24V-stappenmotor | 1 | Actuator |
| 24V externe voeding | 1 | Motorvoeding |
| 47µF / 50V elco | 1 | VMOT-voedingsfiltering |
| TCA9548A | 1 | I2C-multiplexer |
| 1.3“ SH1106 OLED + EC11-module | 3 | Rail-weergave en -bediening |
De motor draait op zijn eigen voeding. De ESP32 levert alleen de logische signalen.
Pin-indeling
| ESP32-GPIO | Functie |
|---|---|
| GPIO 21 | I2C SDA |
| GPIO 22 | I2C SCL |
| GPIO 25 | Encoder 1 A |
| GPIO 18 | Encoder 1 B |
| GPIO 26 | Encoder 2 A |
| GPIO 27 | Encoder 2 B |
| GPIO 4 | Encoder 3 A |
| GPIO 16 | Encoder 3 B |
| GPIO 12 | A4988 DIRECTION |
| GPIO 13 | A4988 STEP |
De A4988 kost twee nieuwe pinnen: 12 voor richting, 13 voor stap. De rest blijft exact zoals hij op de HSV-opstelling zat.
A4988-bedrading
Logische en besturingspinnen
| A4988-pin | Aansluiting | Functie |
|---|---|---|
| DIRECTION | ESP32 GPIO 12 | Motorrichting |
| STEP | ESP32 GPIO 13 | Stappuls |
| SLEEP | 3.3V | Driver wakker houden |
| RESET | 3.3V | Reset loslaten |
| MS1 | GND | Full-step-modus |
| MS2 | GND | Full-step-modus |
| MS3 | GND | Full-step-modus |
| ENABLE | GND | Driver continu ingeschakeld |
Voeding
De A4988 heeft twee voedingsdomeinen. VDD krijgt de 3.3V van de ESP32 voor de logica. VMOT krijgt de externe 24V voor de motor. De min van de 24V-voeding gaat naar de motorzijde-GND van de A4988, en de ESP32-GND sluit op hetzelfde punt aan, zodat STEP en DIRECTION een gezamenlijke referentie met de driver delen.
De 24V-voeding raakt nooit de 3.3V- of 5V-pinnen van de ESP32.
VMOT-elco
Een elco van 47µF / 50V zit vlak bij de VMOT-ingang van de A4988, plus naar VMOT, min naar GND. Hij geeft de motorvoeding lokale energieopslag en dempt de spanningsschommelingen die het schakelen van de driver veroorzaakt. De 50V-rating laat ruime marge over de 24V-rail.
Stappenmotor
De motor heeft vier draden, twee spoelen: 1A/1B voor spoel A, 2A/2B voor spoel B. Draadkleuren verschillen per motor, dus de betrouwbare manier om ze te paren is een multimeter: draden van dezelfde spoel geven een meetbare weerstand, draden van verschillende spoelen meten open.
Microstepping
De eerste test draait op full-step, met MS1/MS2/MS3 allemaal aan GND, en dat is bewust. De relatie tussen STEP-pulsen en beweging blijft overzichtelijk, en dat heeft een eerste test nodig. Microstepping kan later, als soepelheid of fijne positionering er echt toe doet.
Rail-architectuur
De HSV-variabelen hVal, sVal en vVal werden rail1Val, rail2Val en rail3Val. Elke Rail loopt van 0 tot 100. Encoder 1 stuurt Rail 1, encoder 2 Rail 2, encoder 3 Rail 3; de websliders schrijven dezelfde waarden; elke OLED toont zijn Rail. De drie kanalen weten niets meer van kleur.
Rail 1 naar motorpositie
Rail 1 mapt lineair op een doelaantal stappen:
Rail 1 = 0   → 0 stappen
Rail 1 = 10  → 100 stappen
Rail 1 = 50  → 500 stappen
Rail 1 = 100 → 1000 stappen
Het plafond van 1000 stappen is een testwaarde, geen volledige omwenteling. De echte rotatie hangt af van de staphoek van de motor en de microstepping-instelling.
Motorsoftware
Twee pinnen doen het werk: STEP en DIRECTION. De firmware houdt twee posities bij:
long currentStep;
long targetStep;
targetStep is de positie die Rail 1 aanvroeg, currentStep is waar de software denkt dat de motor staat. Verschillen de twee, dan geeft de controller STEP-pulsen tot ze gelijk zijn, met DIRECTION aan de kant die voorloopt.
Het stappen zelf is non-blocking. De hoofdlus doorloopt de webserver, de encoderverwerking, één motorstap per interval (1000µs) en de OLED-refresh, en herhaalt dat. De webpagina en de andere twee encoders blijven de hele tijd responsief terwijl de motor beweegt. De structuur is ook klaar voor drie A4988’s later.
Webinterface
Zelfde paginaconcept als de HSV-opstelling, nu met drie Rail-sliders (0-100). Rail 1 in de browser verplaatsen verandert het motordoel precies zoals aan encoder 1 draaien. Het /get-endpoint geeft de actuele Rail-waarden plus currentStep en targetStep, en de browser synchroniseert daar periodiek tegenaan.
Testprocedure
Geen volledige range-commando’s bij de eerste run. Inschakelen en elke fase controleren: ESP32-boot, OLED-init, TCA9548A-communicatie, encoderinvoer, WiFi-verbinding, A4988-besturingssignalen. Daarna Rail 1 in kleine stappen: 1, 5, 10, 20, 50. De motor volgde ze allemaal.
Resultaat
De test is geslaagd. De ESP32 stuurde de A4988 aan via GPIO 12/13, de A4988 dreef de 24V-stappenmotor aan, en de bestaande driekanaals-UI bleef de hele tijd werken. Rail 1 bewoog zowel via de EC11-knop als via de webpagina, met de waarde op OLED 1. Rail 2 en 3 staan erbij als onafhankelijke kanalen voor toekomstige motoren of andere actuatoren.
Huidige architectuur
ESP32 ── TCA9548A-multiplexer ── 3× OLED + EC11-modules; aan de andere kant ESP32 ── A4988-motordriver ── 42mm-stappenmotor.
Veiligheidsnotities
- Motorvoeding en logische voeding blijven gescheiden. 24V gaat alleen naar de motoringang van de A4988; de ESP32 levert de logische rail.
- De massa’s zijn gemeenschappelijk, zodat STEP en DIRECTION een referentie delen.
- De elco zit er met de juiste polariteit in: + naar VMOT, − naar GND. Hij is 50V-rated op een 24V-rail.
- Nooit de motor los- of aankoppelen terwijl de driver onder spanning staat. De inductieve last gooit spanningstransiënten op die de driver kunnen slopen.
- Stel de stroomlimiet van de A4988 in op de nominale stroom van de motor vóór langdurig gebruik.
Volgende stap
De enkelmotorige test is het sjabloon voor een drieassige opstelling:
Rail 1 → A4988 → Motor 1
Rail 2 → A4988 → Motor 2
Rail 3 → A4988 → Motor 3
Drie A4988’s, drie motoren, dezelfde softwarestructuur.
Volledige code
/*
* ESP32 + TCA9548A + 3x (OLED + EC11)
* + WiFi web control
* + A4988 stepper motor
*
* Rail 1 → A4988 → Stepper Motor
* Rail 2 → independent control variable
* Rail 3 → independent control variable
*
* A4988:
* STEP GPIO 13
* DIRECTION GPIO 12
* SLEEP 3.3V
* RESET 3.3V
* MS1 GND
* MS2 GND
* MS3 GND
* ENABLE GND
*
* Motor power:
* VMOT → external 24V
* GND → 24V supply GND
*
* ESP32 GND and 24V supply GND are common
*/
#include <WiFi.h>
#include <WebServer.h>
#include <Wire.h>
#include <Adafruit_GFX.h>
#include <Adafruit_SH110X.h>
// ==================== WiFi ====================
const char* ssid = "YOUR_WIFI_SSID";
const char* password = "YOUR_WIFI_PASSWORD";
// ==================== I2C ====================
#define SDA_PIN 21
#define SCL_PIN 22
#define TCA_ADDR 0x70
// ==================== Encoders ====================
#define ENC1_A 25
#define ENC1_B 18
#define ENC2_A 26
#define ENC2_B 27
#define ENC3_A 4
#define ENC3_B 16
// ==================== A4988 ====================
#define A4988_DIR 12
#define A4988_STEP 13
// ==================== OLED ====================
Adafruit_SH1106G disp1(128, 64, &Wire, -1);
Adafruit_SH1106G disp2(128, 64, &Wire, -1);
Adafruit_SH1106G disp3(128, 64, &Wire, -1);
// ==================== Web server ====================
WebServer server(80);
// ==================== Rail state ====================
int rail1Val = 0;
int rail2Val = 0;
int rail3Val = 0;
// ==================== Encoder state machine ====================
static const int8_t KNOB_DIR[16] = {
0, -1, 1, 0,
1, 0, 0, -1,
-1, 0, 0, 1,
0, 1, -1, 0
};
volatile uint8_t encState[3] = {0, 0, 0};
volatile int8_t encDelta[3] = {0, 0, 0};
// ==================== A4988 motor control ====================
long currentStep = 0; // software position
long targetStep = 0; // position requested by Rail 1
const long MAX_MOTOR_STEPS = 1000; // Rail 1 = 100 → 1000 steps
const unsigned long STEP_INTERVAL_US = 1000; // smaller = faster
unsigned long lastStepMicros = 0;
// ==================== Web page ====================
const char htmlPage[] PROGMEM = R"rawliteral(
<!DOCTYPE html>
<html>
<head>
<meta charset="utf-8">
<meta name="viewport" content="width=device-width,initial-scale=1.0,user-scalable=yes">
<title>Rail Controller</title>
<style>
:root{--bg:#000;--text:#f5f5f7;--card-bg:rgba(28,28,30,0.65);--slider-track:#3a3a3c;--slider-thumb:#0a84ff;--border:rgba(255,255,255,0.15);--shadow:rgba(0,0,0,0.5);}
body.light{--bg:#f2f2f7;--text:#1c1c1e;--card-bg:rgba(255,255,255,0.7);--slider-track:#c7c7cc;--slider-thumb:#007aff;--border:rgba(0,0,0,0.1);--shadow:rgba(0,0,0,0.08);}
body{font-family:-apple-system,BlinkMacSystemFont,'Segoe UI',Roboto,sans-serif;background-color:var(--bg);color:var(--text);margin:0;padding:20px;display:flex;justify-content:center;align-items:center;min-height:100vh;transition:background-color .3s ease,color .3s ease;}
.container{width:100%;max-width:480px;background:var(--card-bg);backdrop-filter:blur(30px);-webkit-backdrop-filter:blur(30px);border-radius:32px;padding:30px 28px;box-shadow:0 20px 50px var(--shadow);border:1px solid var(--border);}
.header{display:flex;justify-content:space-between;align-items:center;margin-bottom:25px;}
h1{font-size:22px;font-weight:600;margin:0;letter-spacing:-.4px;}
.theme-toggle{background:rgba(255,255,255,.15);border:none;border-radius:50%;width:42px;height:42px;font-size:18px;cursor:pointer;color:var(--text);display:flex;align-items:center;justify-content:center;transition:transform .2s;}
.theme-toggle:hover{transform:scale(1.08);}
.slider-group{margin:20px 0;}
.slider-group label{display:flex;align-items:center;justify-content:space-between;font-size:15px;font-weight:500;gap:8px;}
.slider-group span{min-width:50px;text-align:right;font-weight:600;font-variant-numeric:tabular-nums;}
input[type="range"]{-webkit-appearance:none;appearance:none;width:100%;height:6px;border-radius:3px;background:var(--slider-track);outline:none;margin:12px 0;}
input[type="range"]::-webkit-slider-thumb{-webkit-appearance:none;appearance:none;width:24px;height:24px;border-radius:50%;background:var(--slider-thumb);border:2px solid rgba(255,255,255,.3);cursor:pointer;box-shadow:0 2px 10px rgba(0,0,0,.3);}
input[type="range"]::-moz-range-thumb{width:22px;height:22px;border-radius:50%;background:var(--slider-thumb);border:2px solid rgba(255,255,255,.3);cursor:pointer;}
.info{margin-top:25px;font-size:13px;opacity:.75;text-align:center;font-weight:500;line-height:1.6;}
.status-dot{display:inline-block;width:8px;height:8px;border-radius:50%;background:#30d158;margin-right:6px;vertical-align:middle;animation:pulse 2s infinite;}
@keyframes pulse{0%,100%{opacity:1;}50%{opacity:.4;}}
</style>
</head>
<body class="dark">
<div class="container">
<div class="header"><h1>Rail Control</h1><button class="theme-toggle" id="theme-toggle">☀️</button></div>
<div class="slider-group"><label>Rail 1 <span id="rail1-val">0</span></label><input id="rail1" type="range" min="0" max="100" value="0"></div>
<div class="slider-group"><label>Rail 2 <span id="rail2-val">0</span></label><input id="rail2" type="range" min="0" max="100" value="0"></div>
<div class="slider-group"><label>Rail 3 <span id="rail3-val">0</span></label><input id="rail3" type="range" min="0" max="100" value="0"></div>
<div class="info" id="info"><span class="status-dot"></span>Rail 1: 0 | Rail 2: 0 | Rail 3: 0</div>
</div>
<script>
let R1 = 0, R2 = 0, R3 = 0;
let lastInteraction = 0;
const elR1 = document.getElementById('rail1');
const elR2 = document.getElementById('rail2');
const elR3 = document.getElementById('rail3');
const elR1v = document.getElementById('rail1-val');
const elR2v = document.getElementById('rail2-val');
const elR3v = document.getElementById('rail3-val');
const info = document.getElementById('info');
function updateUI(){
if(document.activeElement !== elR1) elR1.value = R1;
if(document.activeElement !== elR2) elR2.value = R2;
if(document.activeElement !== elR3) elR3.value = R3;
elR1v.textContent = R1;
elR2v.textContent = R2;
elR3v.textContent = R3;
info.innerHTML = '<span class="status-dot"></span>' +
'Rail 1: ' + R1 + ' | ' +
'Rail 2: ' + R2 + ' | ' +
'Rail 3: ' + R3;
}
function sendRails(){
lastInteraction = Date.now();
fetch('/rail?value=' + Math.round(R1) + ',' + Math.round(R2) + ',' + Math.round(R3)).catch(()=>{});
}
elR1.addEventListener('input', function(){ R1 = Number(this.value); updateUI(); sendRails(); });
elR2.addEventListener('input', function(){ R2 = Number(this.value); updateUI(); sendRails(); });
elR3.addEventListener('input', function(){ R3 = Number(this.value); updateUI(); sendRails(); });
setInterval(function(){
if(Date.now() - lastInteraction < 800) return;
fetch('/get').then(r => r.json()).then(d => {
if(d.r1 !== R1 || d.r2 !== R2 || d.r3 !== R3){
R1 = d.r1; R2 = d.r2; R3 = d.r3;
updateUI();
}
}).catch(()=>{});
}, 400);
const themeToggle = document.getElementById('theme-toggle');
const body = document.body;
const savedTheme = localStorage.getItem('theme');
if(savedTheme === 'light'){
body.classList.remove('dark');
body.classList.add('light');
themeToggle.innerHTML = '🌙';
}
themeToggle.addEventListener('click', function(){
if(body.classList.contains('dark')){
body.classList.remove('dark');
body.classList.add('light');
themeToggle.innerHTML = '🌙';
localStorage.setItem('theme', 'light');
} else {
body.classList.remove('light');
body.classList.add('dark');
themeToggle.innerHTML = '☀️';
localStorage.setItem('theme', 'dark');
}
});
updateUI();
</script>
</body>
</html>
)rawliteral";
// ==================== TCA9548A ====================
bool tcaSelect(uint8_t ch) {
for (int i = 0; i < 3; i++) {
Wire.beginTransmission(TCA_ADDR);
Wire.write(1 << ch);
if (Wire.endTransmission() == 0) return true;
delayMicroseconds(100);
}
return false;
}
// ==================== OLED draw ====================
void drawOne(Adafruit_SH1106G &disp, const char* label, int value) {
disp.clearDisplay();
disp.setTextSize(1);
disp.setTextColor(SH110X_WHITE);
disp.setCursor(0, 0);
disp.print(label);
disp.setTextSize(2);
disp.setCursor(0, 14);
disp.print(value);
disp.print(" %");
disp.drawRect(0, 46, 128, 14, SH110X_WHITE); // frame
int fillW = map(value, 0, 100, 0, 126); // progress bar
if (fillW > 0) disp.fillRect(1, 47, fillW, 12, SH110X_WHITE);
disp.display();
}
// ==================== Refresh all three OLEDs ====================
void refreshAll() {
if (tcaSelect(0)) drawOne(disp1, "Rail 1", rail1Val);
if (tcaSelect(1)) drawOne(disp2, "Rail 2", rail2Val);
if (tcaSelect(2)) drawOne(disp3, "Rail 3", rail3Val);
}
// ==================== Encoder ISRs ====================
void IRAM_ATTR isrEnc1() {
uint8_t s = (digitalRead(ENC1_A) << 1) | digitalRead(ENC1_B);
encState[0] = ((encState[0] << 2) | s) & 0x0F;
int8_t d = KNOB_DIR[encState[0]];
if (d) encDelta[0] += d;
}
void IRAM_ATTR isrEnc2() {
uint8_t s = (digitalRead(ENC2_A) << 1) | digitalRead(ENC2_B);
encState[1] = ((encState[1] << 2) | s) & 0x0F;
int8_t d = KNOB_DIR[encState[1]];
if (d) encDelta[1] += d;
}
void IRAM_ATTR isrEnc3() {
uint8_t s = (digitalRead(ENC3_A) << 1) | digitalRead(ENC3_B);
encState[2] = ((encState[2] << 2) | s) & 0x0F;
int8_t d = KNOB_DIR[encState[2]];
if (d) encDelta[2] += d;
}
// ==================== Update A4988 target ====================
void updateMotorTarget() {
targetStep = map(rail1Val, 0, 100, 0, MAX_MOTOR_STEPS);
}
// ==================== Non-blocking stepper control ====================
void updateMotor() {
if (currentStep == targetStep) return;
unsigned long now = micros();
if (now - lastStepMicros < STEP_INTERVAL_US) return;
lastStepMicros = now;
// direction
if (targetStep > currentStep) digitalWrite(A4988_DIR, HIGH);
else digitalWrite(A4988_DIR, LOW);
// STEP pulse
digitalWrite(A4988_STEP, HIGH);
delayMicroseconds(3);
digitalWrite(A4988_STEP, LOW);
// update software position
if (targetStep > currentStep) currentStep++;
else currentStep--;
}
// ==================== Handle encoders ====================
void handleEncoders() {
int8_t d[3];
noInterrupts();
d[0] = encDelta[0]; encDelta[0] = 0;
d[1] = encDelta[1]; encDelta[1] = 0;
d[2] = encDelta[2]; encDelta[2] = 0;
interrupts();
bool changed = false;
// -------------------- Rail 1 --------------------
if (d[0] != 0) {
rail1Val = constrain(rail1Val + d[0], 0, 100);
updateMotorTarget();
changed = true;
}
// -------------------- Rail 2 --------------------
if (d[1] != 0) {
rail2Val = constrain(rail2Val + d[1], 0, 100);
changed = true;
}
// -------------------- Rail 3 --------------------
if (d[2] != 0) {
rail3Val = constrain(rail3Val + d[2], 0, 100);
changed = true;
}
if (changed) refreshAll();
}
// ==================== HTTP root ====================
void handleRoot() {
server.send_P(200, "text/html; charset=utf-8", htmlPage);
}
// ==================== HTTP rail ====================
void handleRail() {
if (server.hasArg("value")) {
String val = server.arg("value");
int p1 = val.indexOf(',');
int p2 = val.indexOf(',', p1 + 1);
if (p1 > 0 && p2 > p1) {
rail1Val = constrain(val.substring(0, p1).toInt(), 0, 100);
rail2Val = constrain(val.substring(p1 + 1, p2).toInt(), 0, 100);
rail3Val = constrain(val.substring(p2 + 1).toInt(), 0, 100);
updateMotorTarget();
refreshAll();
}
}
server.send(200, "text/plain", "OK");
}
// ==================== HTTP get ====================
void handleGet() {
char buf[100];
snprintf(buf, sizeof(buf),
"{\"r1\":%d,\"r2\":%d,\"r3\":%d,\"currentStep\":%ld,\"targetStep\":%ld}",
rail1Val, rail2Val, rail3Val, currentStep, targetStep);
server.send(200, "application/json", buf);
}
// ==================== Setup ====================
void setup() {
Serial.begin(115200);
delay(500);
Serial.println("\n=== ESP32 Rail Controller ===");
// --- A4988 GPIO ---
pinMode(A4988_DIR, OUTPUT);
pinMode(A4988_STEP, OUTPUT);
digitalWrite(A4988_DIR, LOW);
digitalWrite(A4988_STEP, LOW);
Serial.println("A4988 GPIO initialized.");
// --- I2C ---
Wire.begin(SDA_PIN, SCL_PIN);
Wire.setClock(100000);
delay(100);
// --- OLED self-test ---
Adafruit_SH1106G* disps[3] = { &disp1, &disp2, &disp3 };
for (int ch = 0; ch < 3; ch++) {
if (!tcaSelect(ch)) {
Serial.printf("!! tcaSelect(%d) FAIL\n", ch);
continue;
}
delay(20);
if (!disps[ch]->begin(0x3C, true)) {
Serial.printf("!! OLED %d begin FAIL\n", ch + 1);
} else {
Serial.printf("OK OLED %d\n", ch + 1);
// self-test: big number
disps[ch]->clearDisplay();
disps[ch]->setTextSize(5);
disps[ch]->setTextColor(SH110X_WHITE);
char num[2] = { (char)('1' + ch), 0 };
disps[ch]->setCursor(50, 12);
disps[ch]->print(num);
disps[ch]->display();
}
}
delay(800);
// --- Encoders ---
const uint8_t aPin[3] = {ENC1_A, ENC2_A, ENC3_A};
const uint8_t bPin[3] = {ENC1_B, ENC2_B, ENC3_B};
for (int i = 0; i < 3; i++) {
pinMode(aPin[i], INPUT_PULLUP);
pinMode(bPin[i], INPUT_PULLUP);
encState[i] = (digitalRead(aPin[i]) << 1) | digitalRead(bPin[i]);
}
attachInterrupt(digitalPinToInterrupt(ENC1_A), isrEnc1, CHANGE);
attachInterrupt(digitalPinToInterrupt(ENC1_B), isrEnc1, CHANGE);
attachInterrupt(digitalPinToInterrupt(ENC2_A), isrEnc2, CHANGE);
attachInterrupt(digitalPinToInterrupt(ENC2_B), isrEnc2, CHANGE);
attachInterrupt(digitalPinToInterrupt(ENC3_A), isrEnc3, CHANGE);
attachInterrupt(digitalPinToInterrupt(ENC3_B), isrEnc3, CHANGE);
// --- First frame ---
refreshAll();
// --- WiFi ---
WiFi.mode(WIFI_STA);
WiFi.setSleep(false); // keep WiFi from interfering with I2C
WiFi.setTxPower(WIFI_POWER_11dBm); // keep the TX spike from resetting the board
Serial.printf("Connecting to %s ", ssid);
WiFi.begin(ssid, password);
uint32_t t0 = millis();
while (WiFi.status() != WL_CONNECTED && millis() - t0 < 20000) {
delay(500);
Serial.print(".");
}
Serial.println();
if (WiFi.status() == WL_CONNECTED) {
Serial.print("WiFi OK. IP: ");
Serial.println(WiFi.localIP());
} else {
Serial.println("WiFi failed");
}
delay(300);
refreshAll(); // refresh once more after WiFi settles
// --- HTTP routes ---
server.on("/", handleRoot);
server.on("/rail", handleRail);
server.on("/get", handleGet);
server.begin();
Serial.println("HTTP server on port 80");
Serial.println("Ready.");
Serial.println();
Serial.println("Rail 1 controls A4988.");
Serial.println("Rail 1 = 0 -> 0 step");
Serial.println("Rail 1 = 100 -> 1000 step");
}
// ==================== Loop ====================
uint32_t lastRefresh = 0;
void loop() {
server.handleClient(); // WiFi
handleEncoders(); // three knobs
updateMotor(); // A4988
// refresh OLEDs every 3 seconds (against display drift)
if (millis() - lastRefresh > 3000) {
lastRefresh = millis();
refreshAll();
}
delay(1);
}